


百度 ApolloWorld,让萝卜快跑先在虚拟世界练车
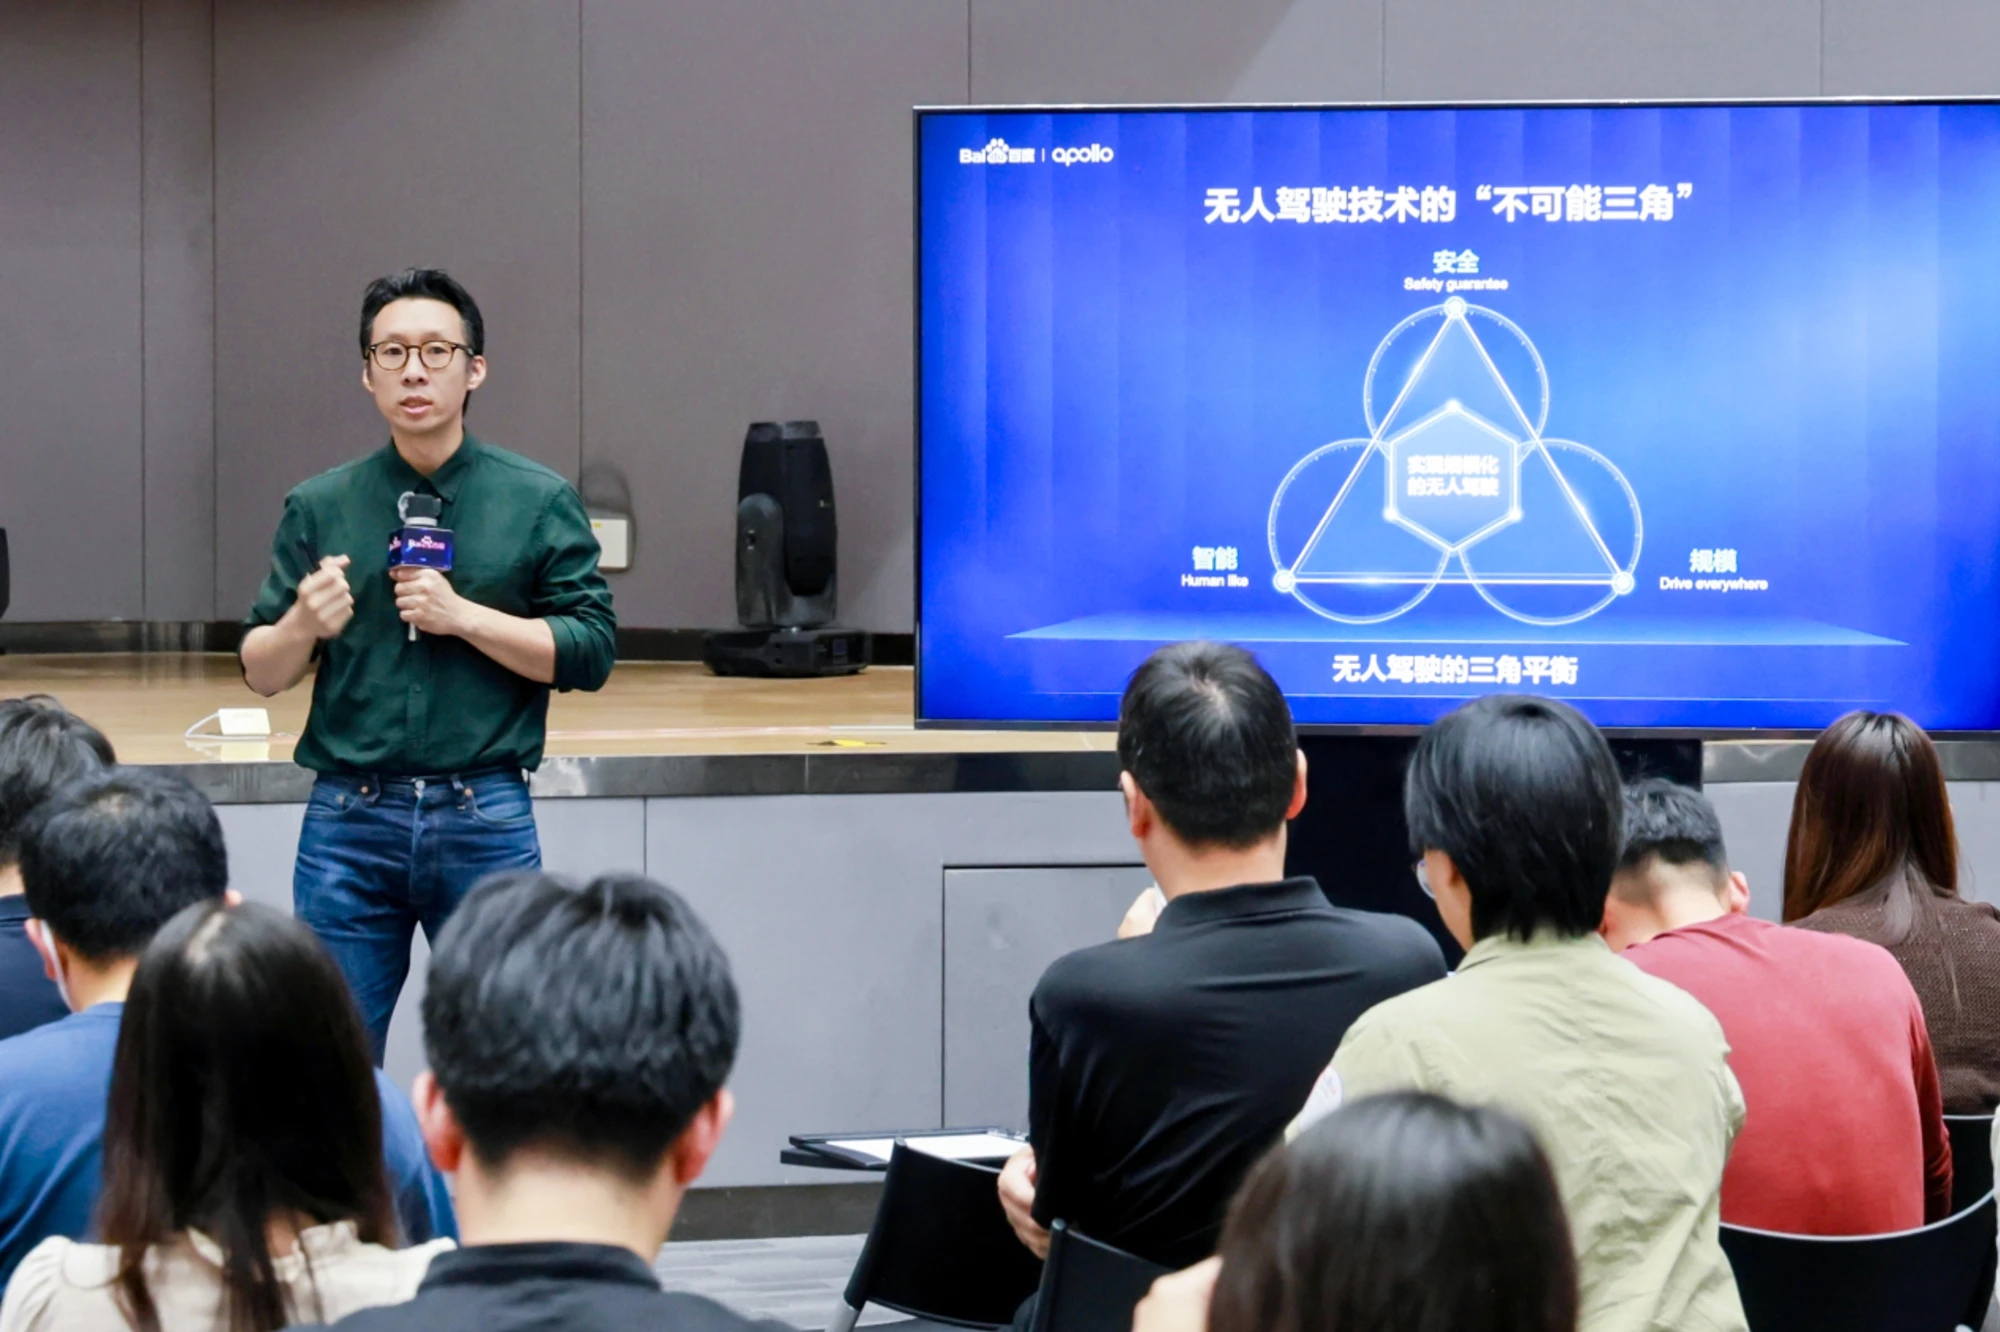
百度给萝卜快跑搭了一个虚拟训练场。
11 月 3 日,百度披露了世界模型 ApolloWorld 的最新进展。它能生成摄像头、激光雷达所感知到的图像,还可以改变不同的交通环境,用于无人驾驶的训练与验证。
百度智能驾驶事业群组(IDG)首席架构师、IDG 技术委员会主席王亮,把它称作验证无人驾驶安全的「考官」。研发团队可以用它反复模拟风险场景,检查驾驶模型能否及时制动、正确避让,以及在连续交互中完成整段行程,把问题尽量暴露在实车部署之前。
真实运营之中,高价值场景也可以通过 ApolloWorld 扩展成更多变化,让车端端到端基础模型 ADFM 在其中反复练习和接受测试。
L4 全无人运营时,单靠实车路测,往往难以穷尽 Corner Case。世界模型让这类验证有机会更快速地完成。对于持续拓展运营区域的萝卜快跑,这条路径已经在加速其研发和部署效率。
端到端需要闭环验证
理解 ApolloWorld,要先看萝卜快跑车上的变化。
过去,自动驾驶系统通常把感知、预测、决策规划拆成不同模块。工程师可以分别优化每个模块,但前端的识别误差也会向后传递;不同模型分散使用车端算力,模型与大量人工规则之间,还需要持续协调。
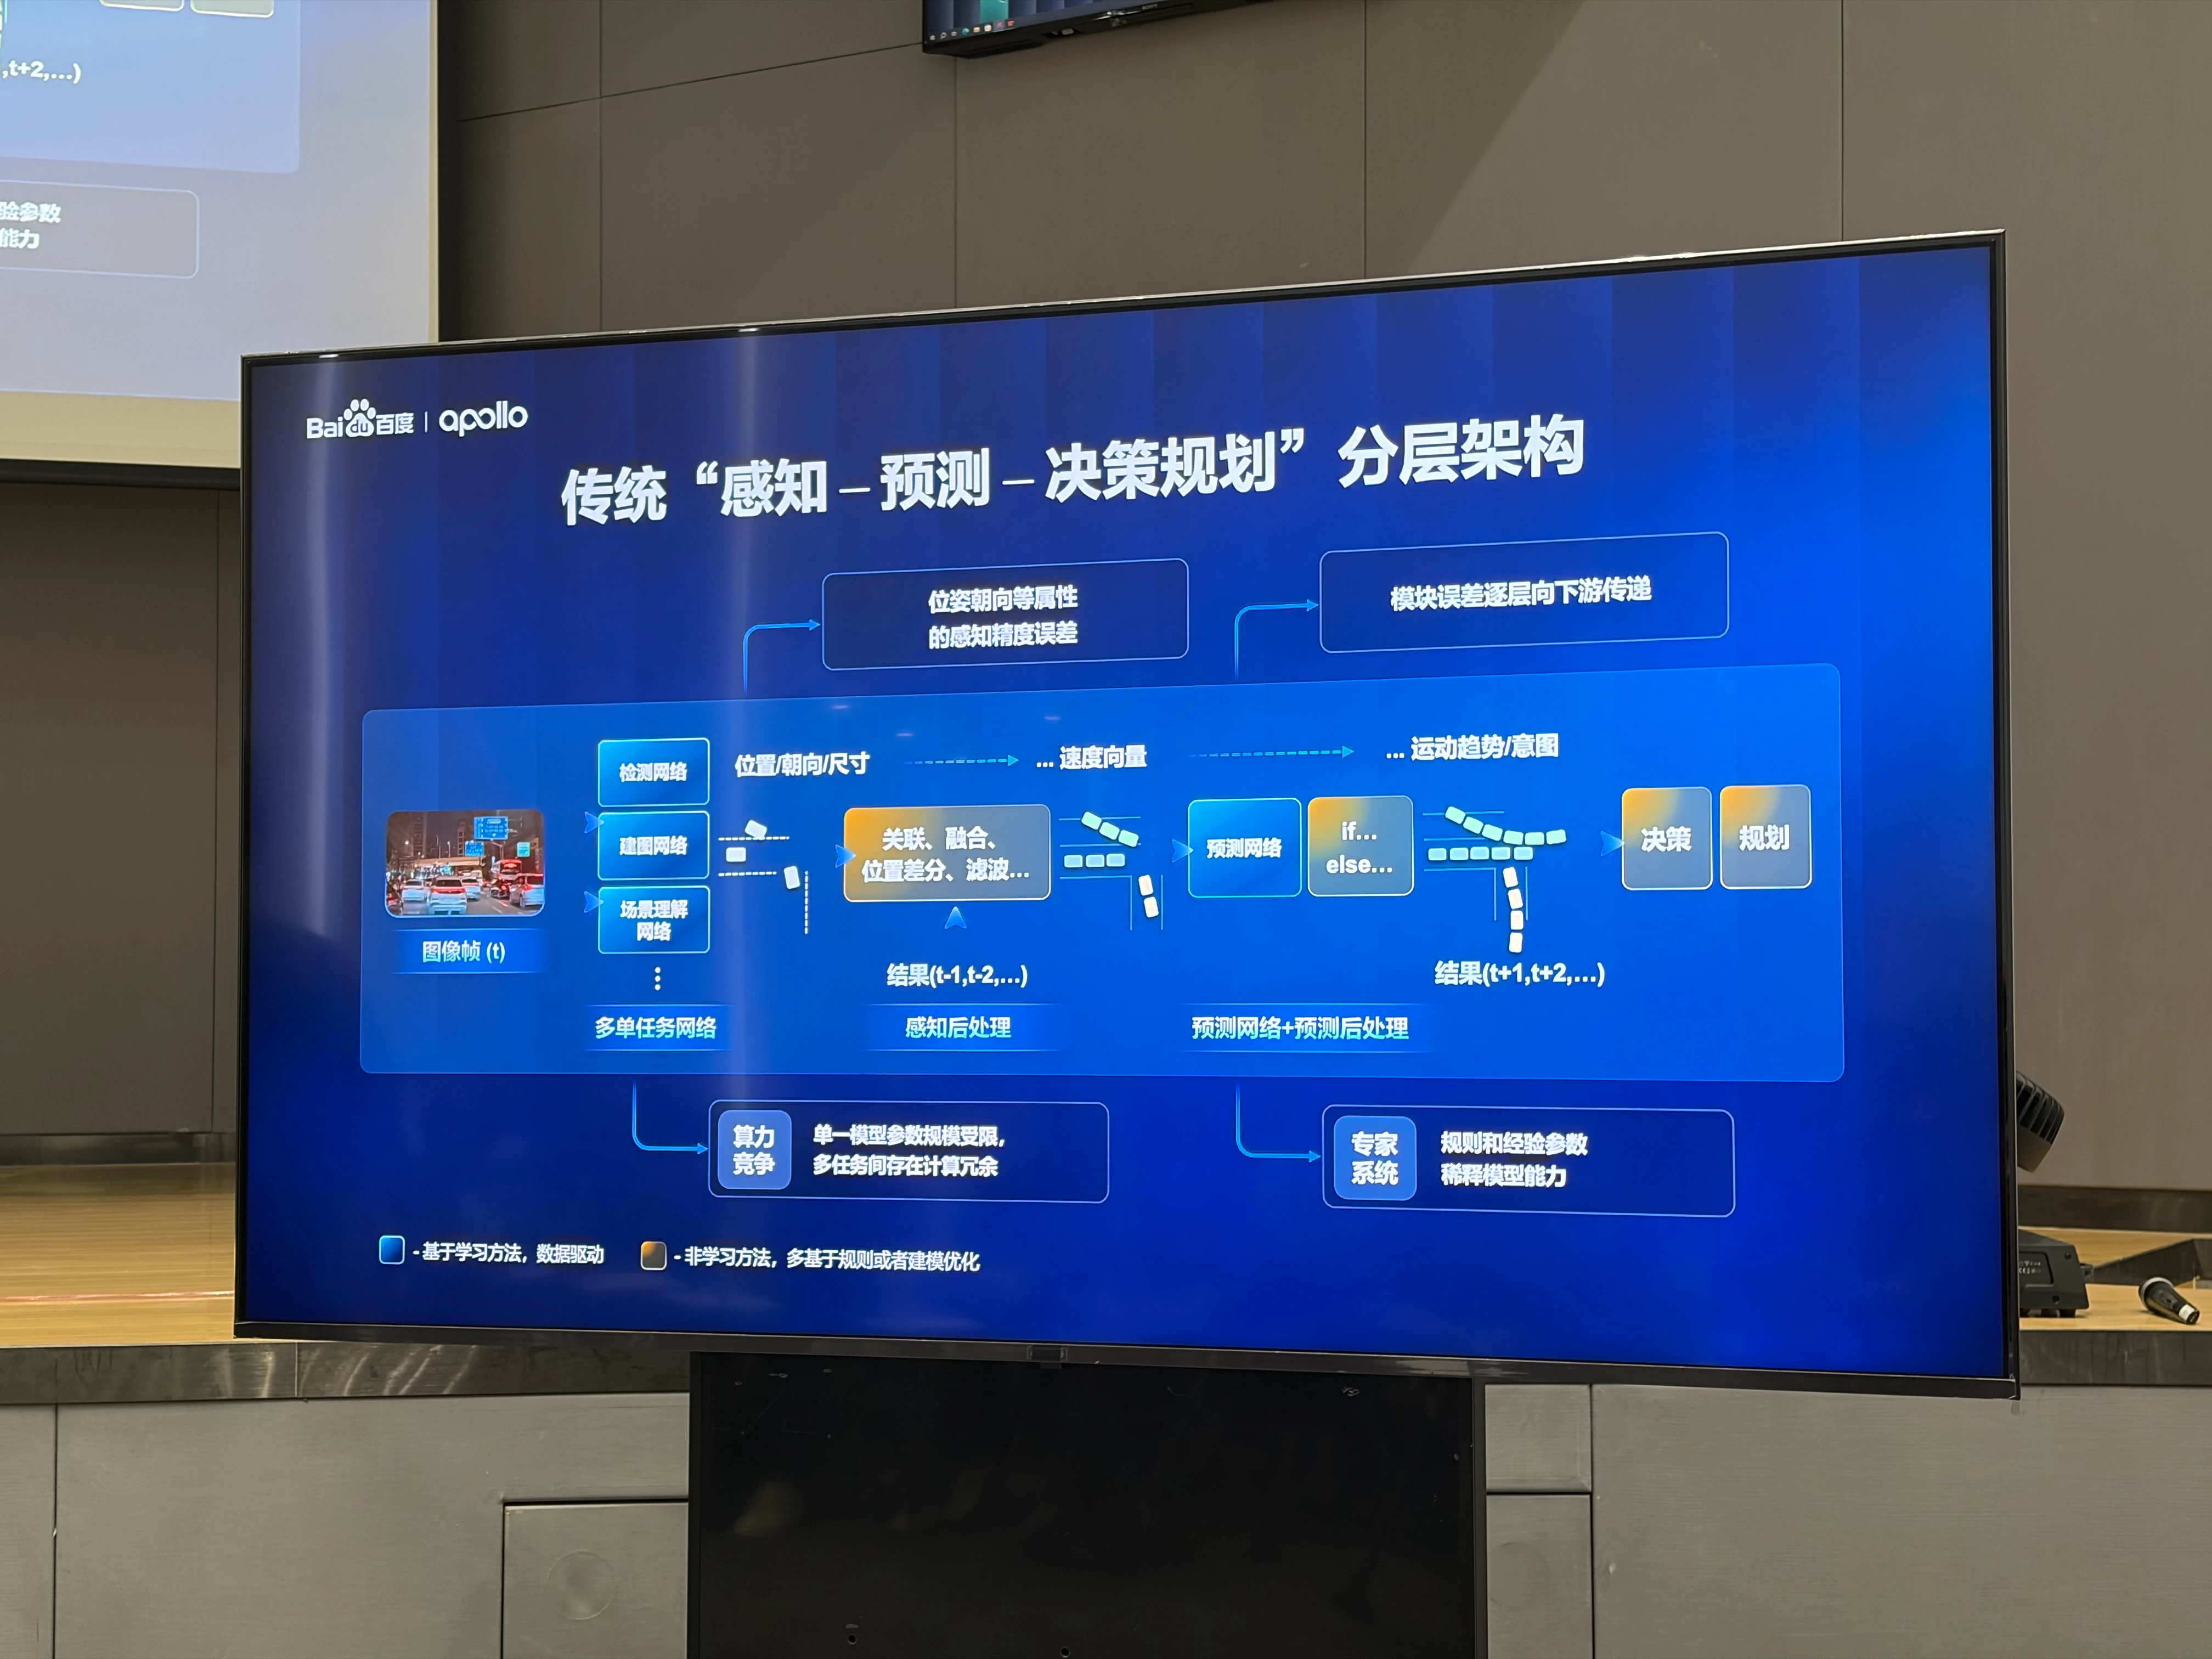
到了新城市,这套系统面临的工作会更多。例如不同城市交通习惯不同,以及左舵、右舵的区别。如果每遇到一种差异就补一组规则,适配效率很难跟上业务扩张。
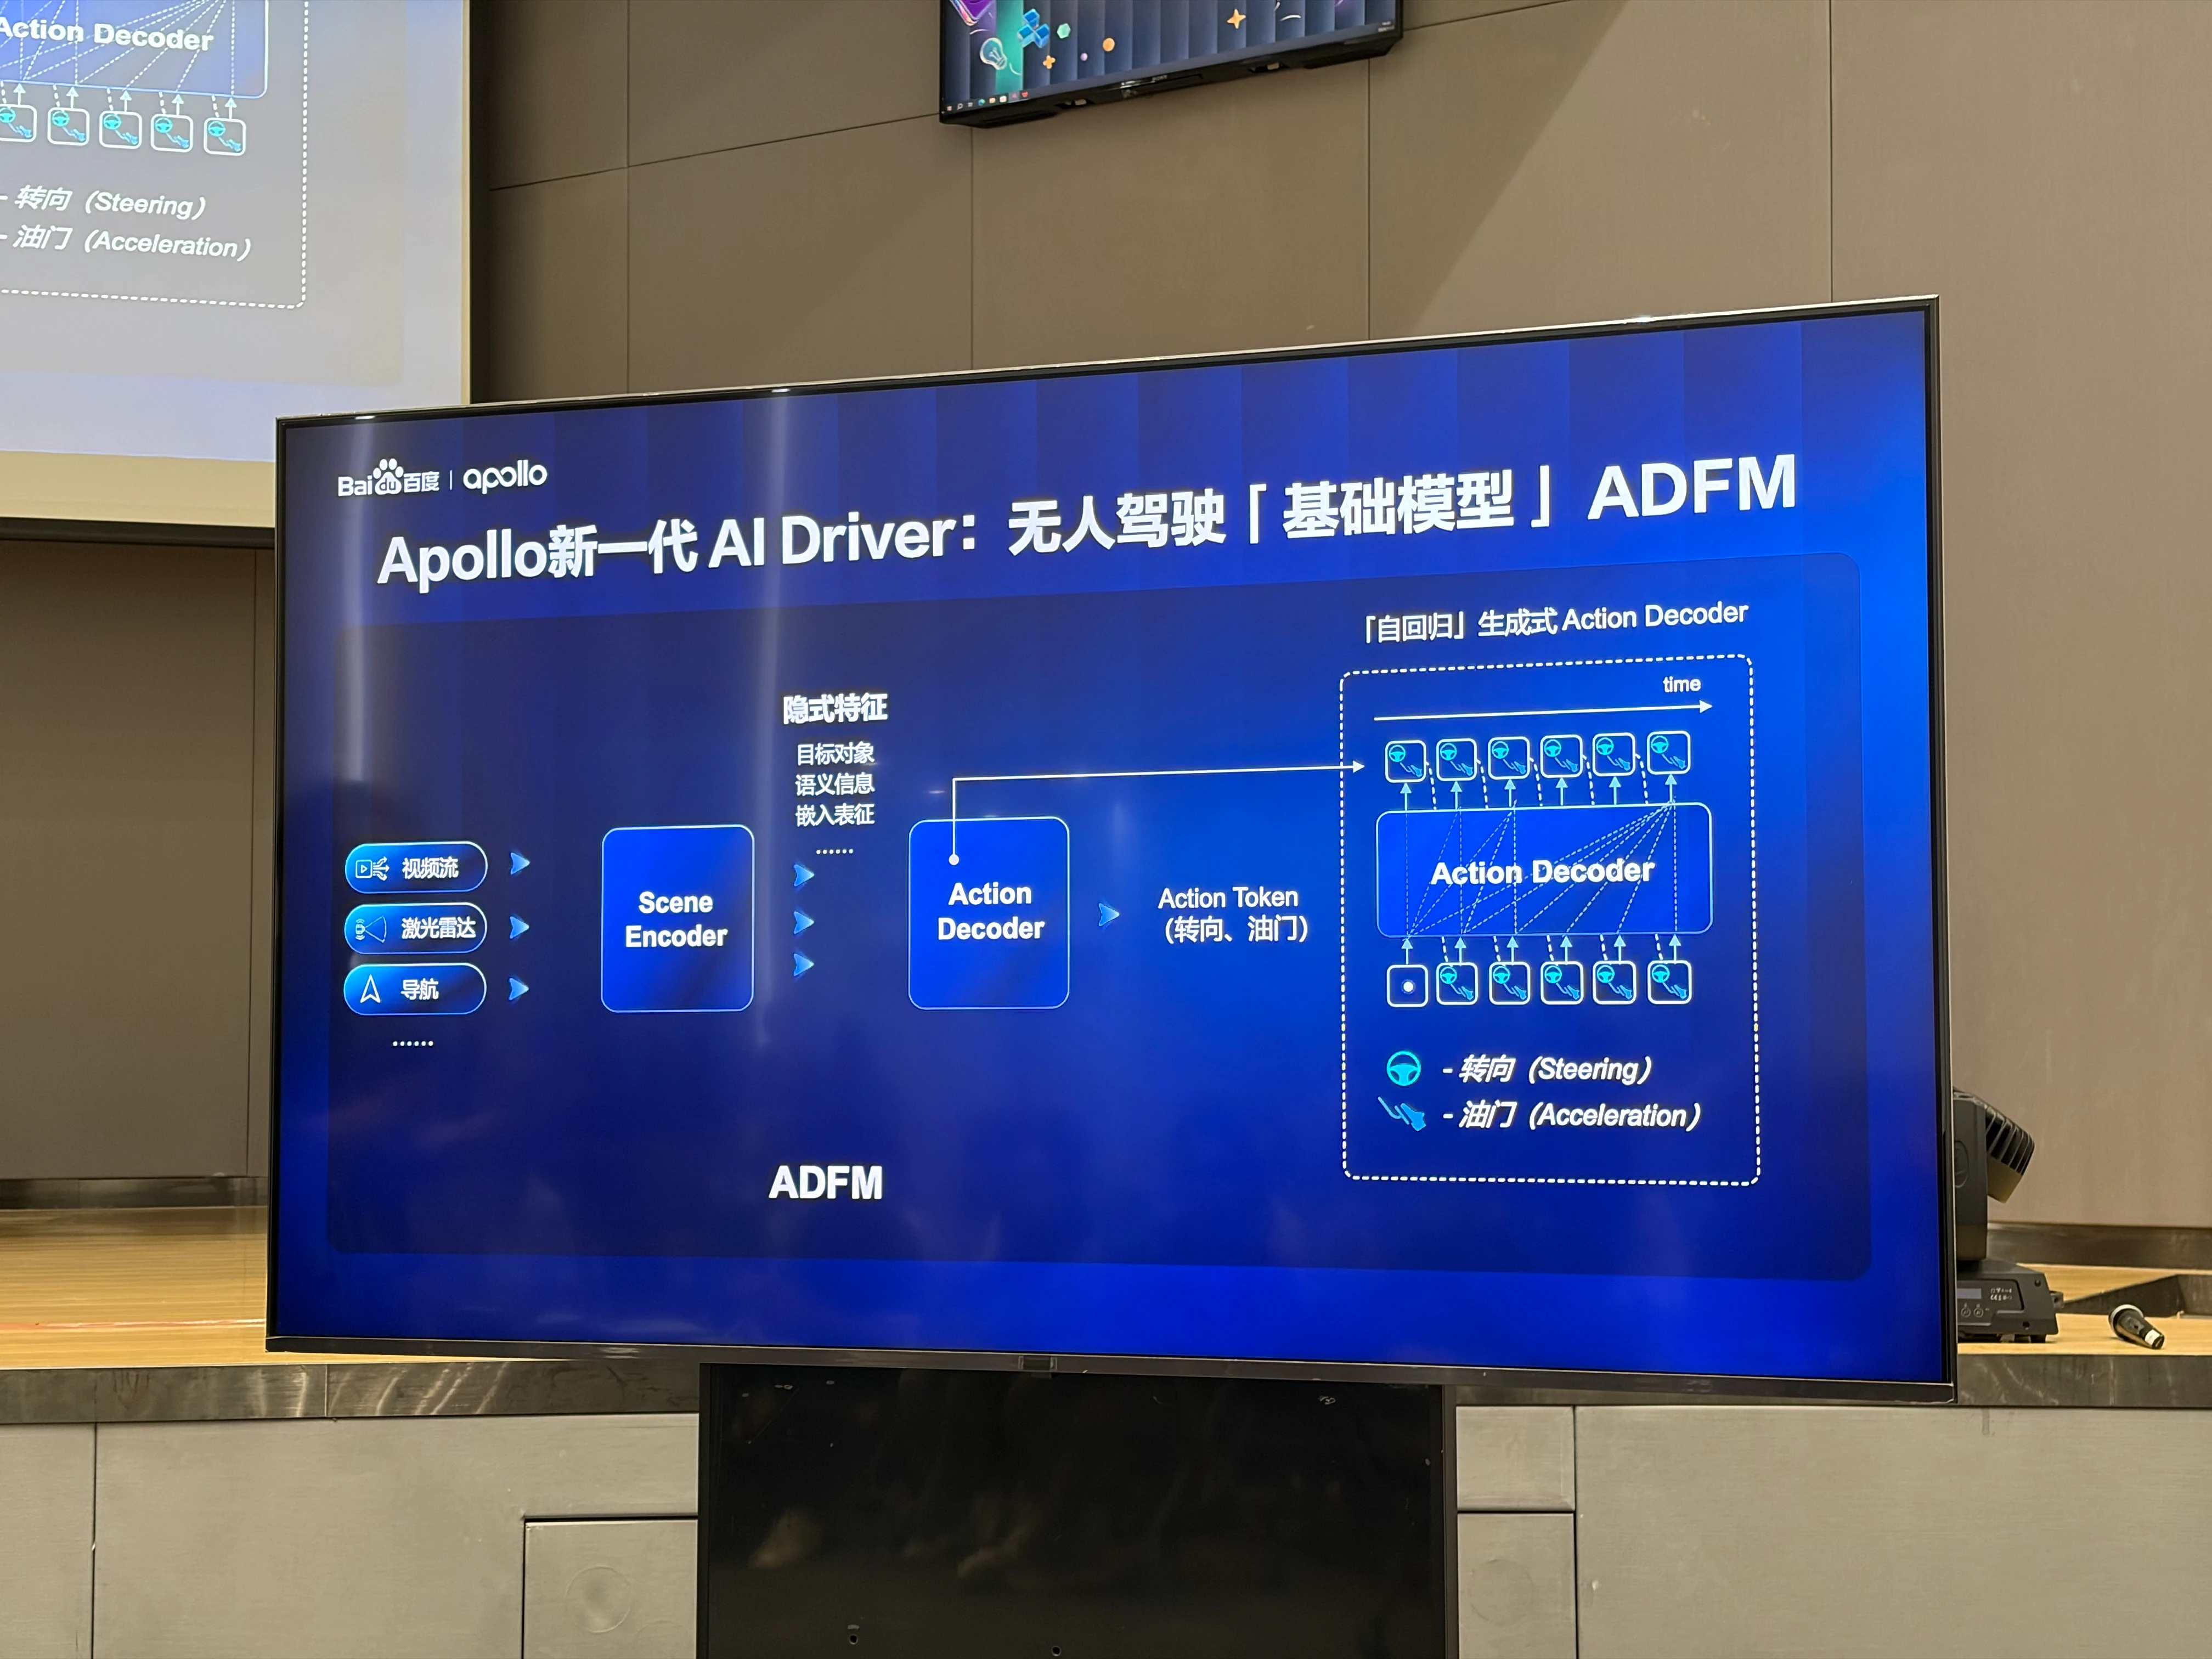
百度给出的方向,是无人驾驶基础模型 ADFM。它把视频、激光雷达、导航等信息输入模型,通过统一的特征表示,生成转向、加减速等驾驶动作。更多驾驶经验由数据进入模型,减少传统模块之间的信息损失,也让算力能够服务于更大的模型。
但这里的难点,是车上没有一位随时接管的人类司机。
王亮用攀岩打了个比方:L2 级辅助驾驶像有保护绳的攀岩,全无人驾驶就像是撤掉保护绳攀岩。架构的进步,必须伴随足够充分的训练与验证,才能进入实际运营。
验证新模型的一种方法,是把实车路测采集的传感器数据重新输入模型,检查它在这些场景下会作出什么驾驶决策,这种方法叫数据回放。但回放只能提供当时记录下来的环境,无法呈现周围车辆对新动作的反应。
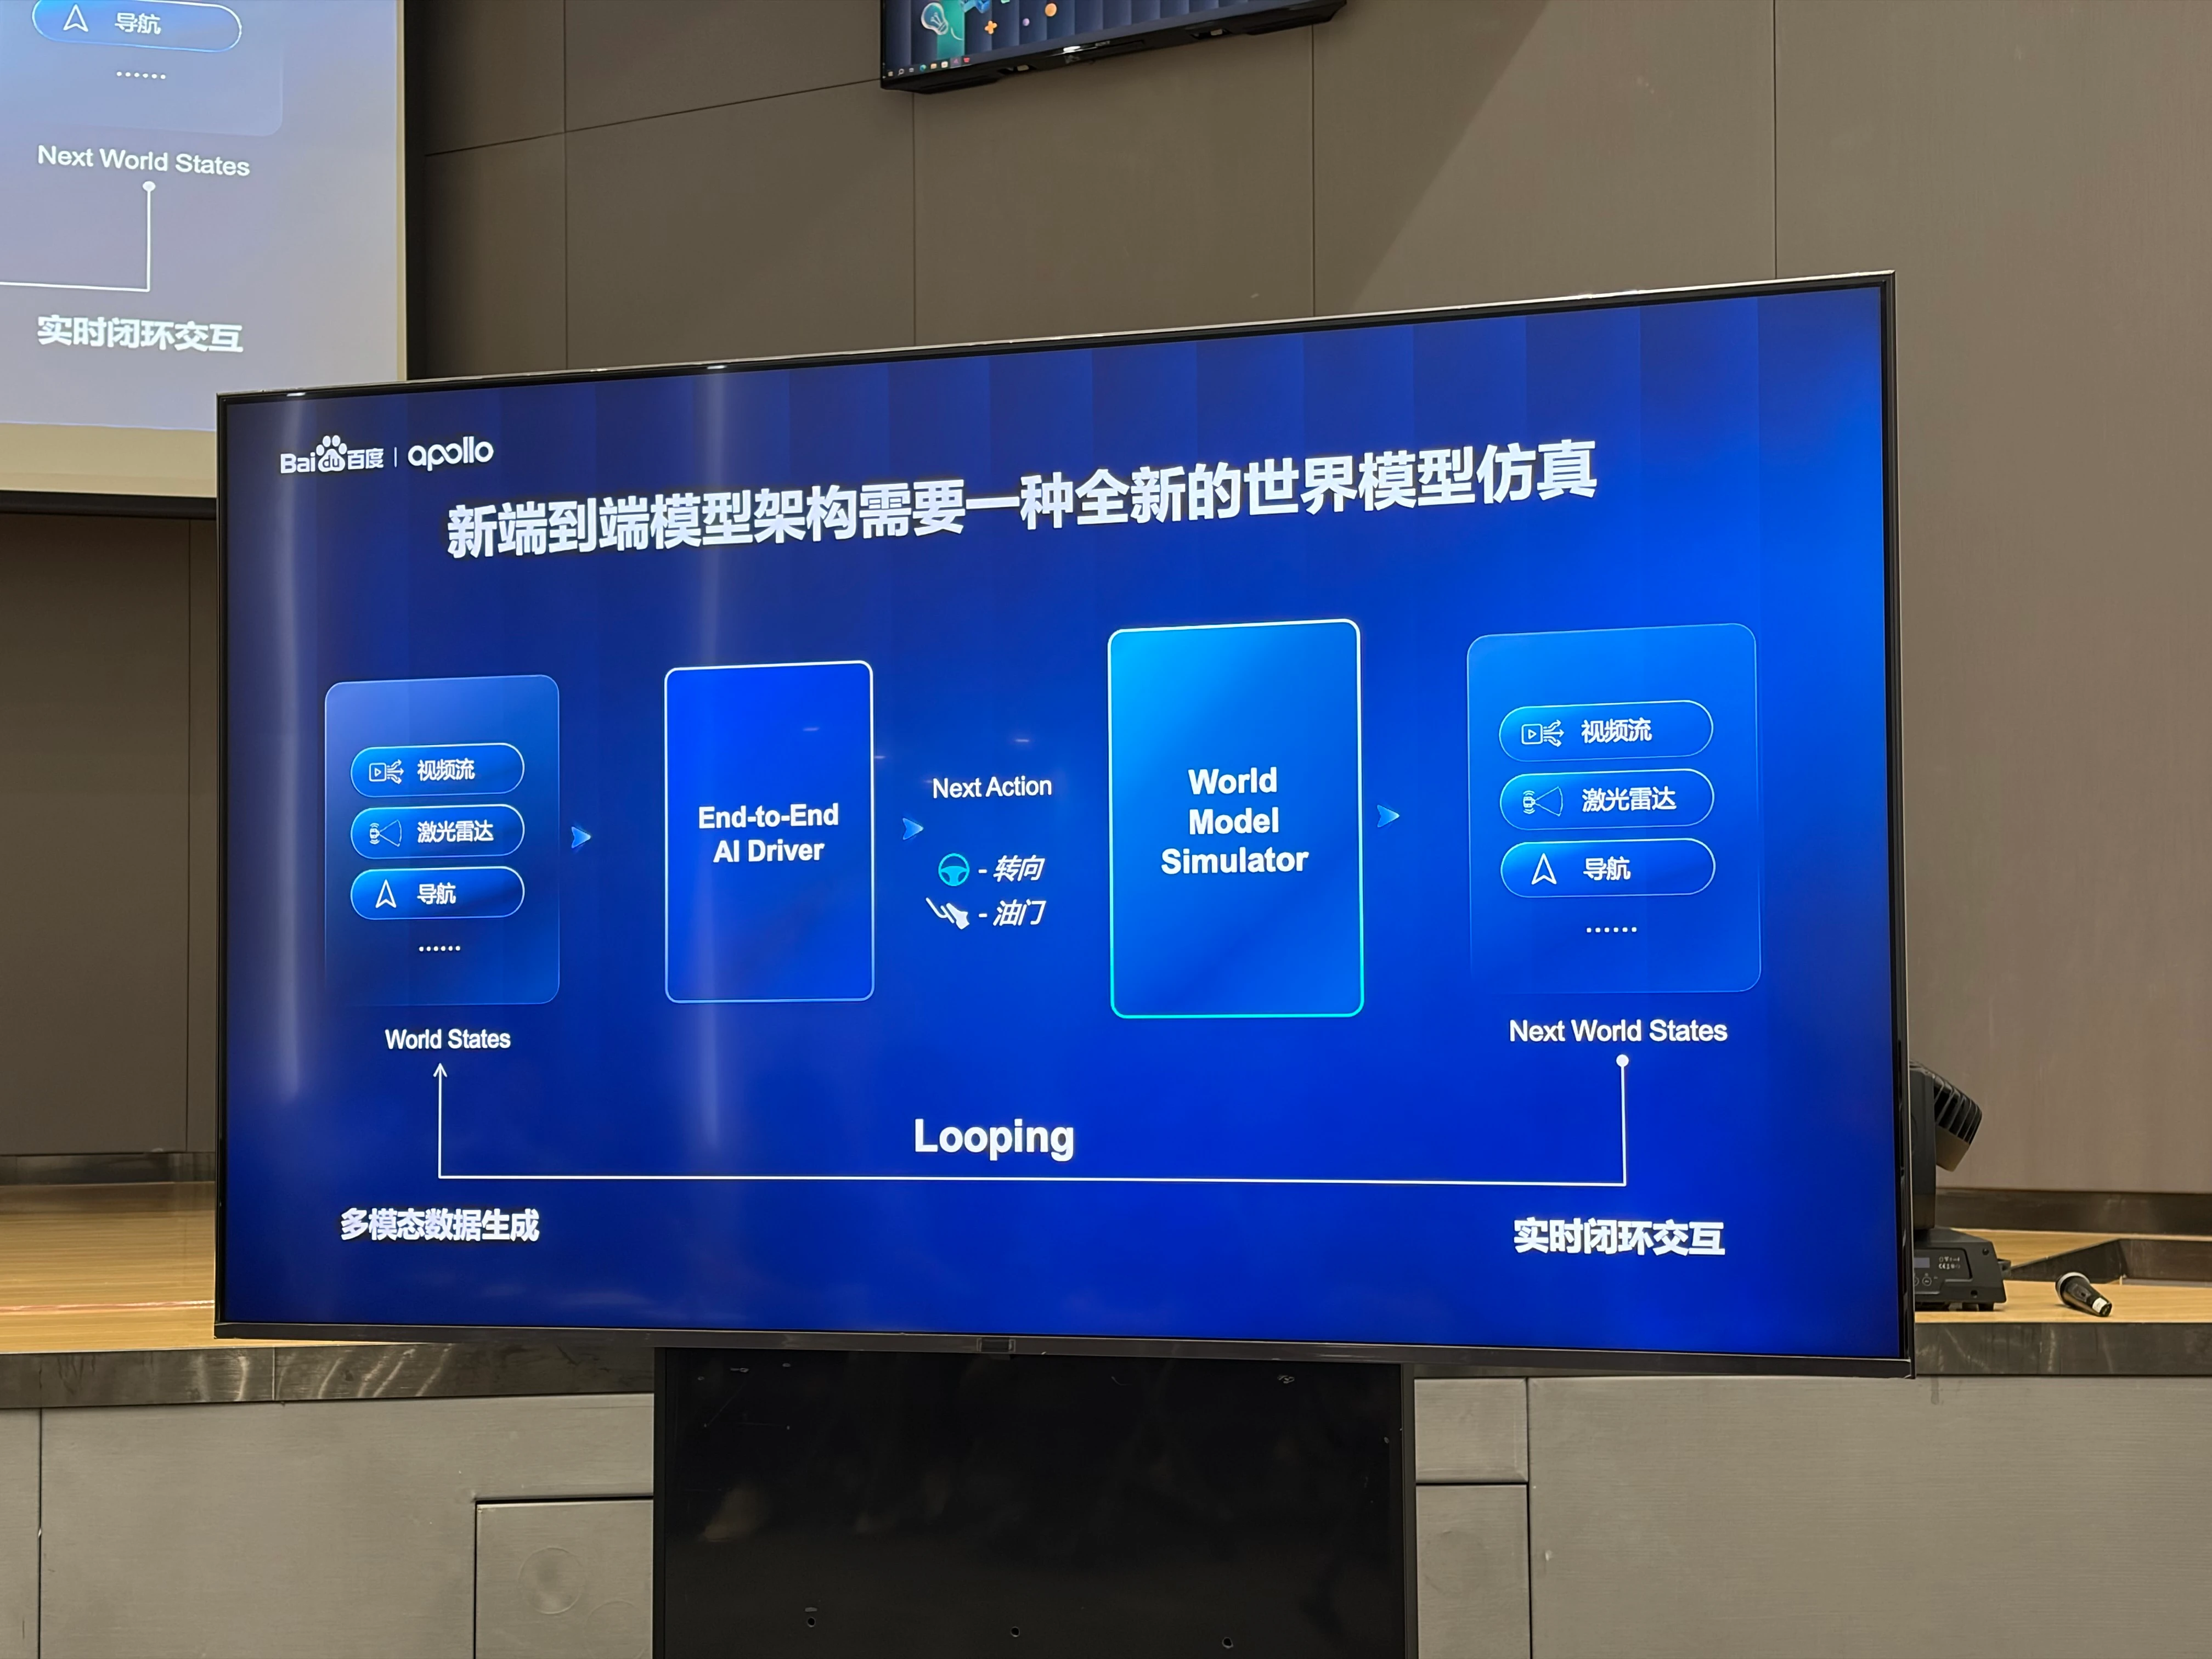
ApolloWorld 则能让测试环境跟着驾驶动作变化:ADFM 作出转向、加减速等动作后,ApolloWorld 会模拟周围车辆和行人的反应,并生成新的相机图像、激光雷达点云。ADFM 再根据这些新数据决定下一步怎么开,测试由此持续进行。
这让百度有机会在上路前,在实车测试之外,进行更丰富场景的仿真验证。当真正上路运营时,才能够把风险降到更低。
交互式多模态仿真
百度 IDG 杰出架构师、世界模型负责人杨泽介绍,ApolloWorld 将车辆、行人等交通参与者建模为 AI 智能体。模型结合它们的历史状态、道路与信号灯信息,以及自车动作,推演各方下一步的行为,再把新状态送回模型继续推演。
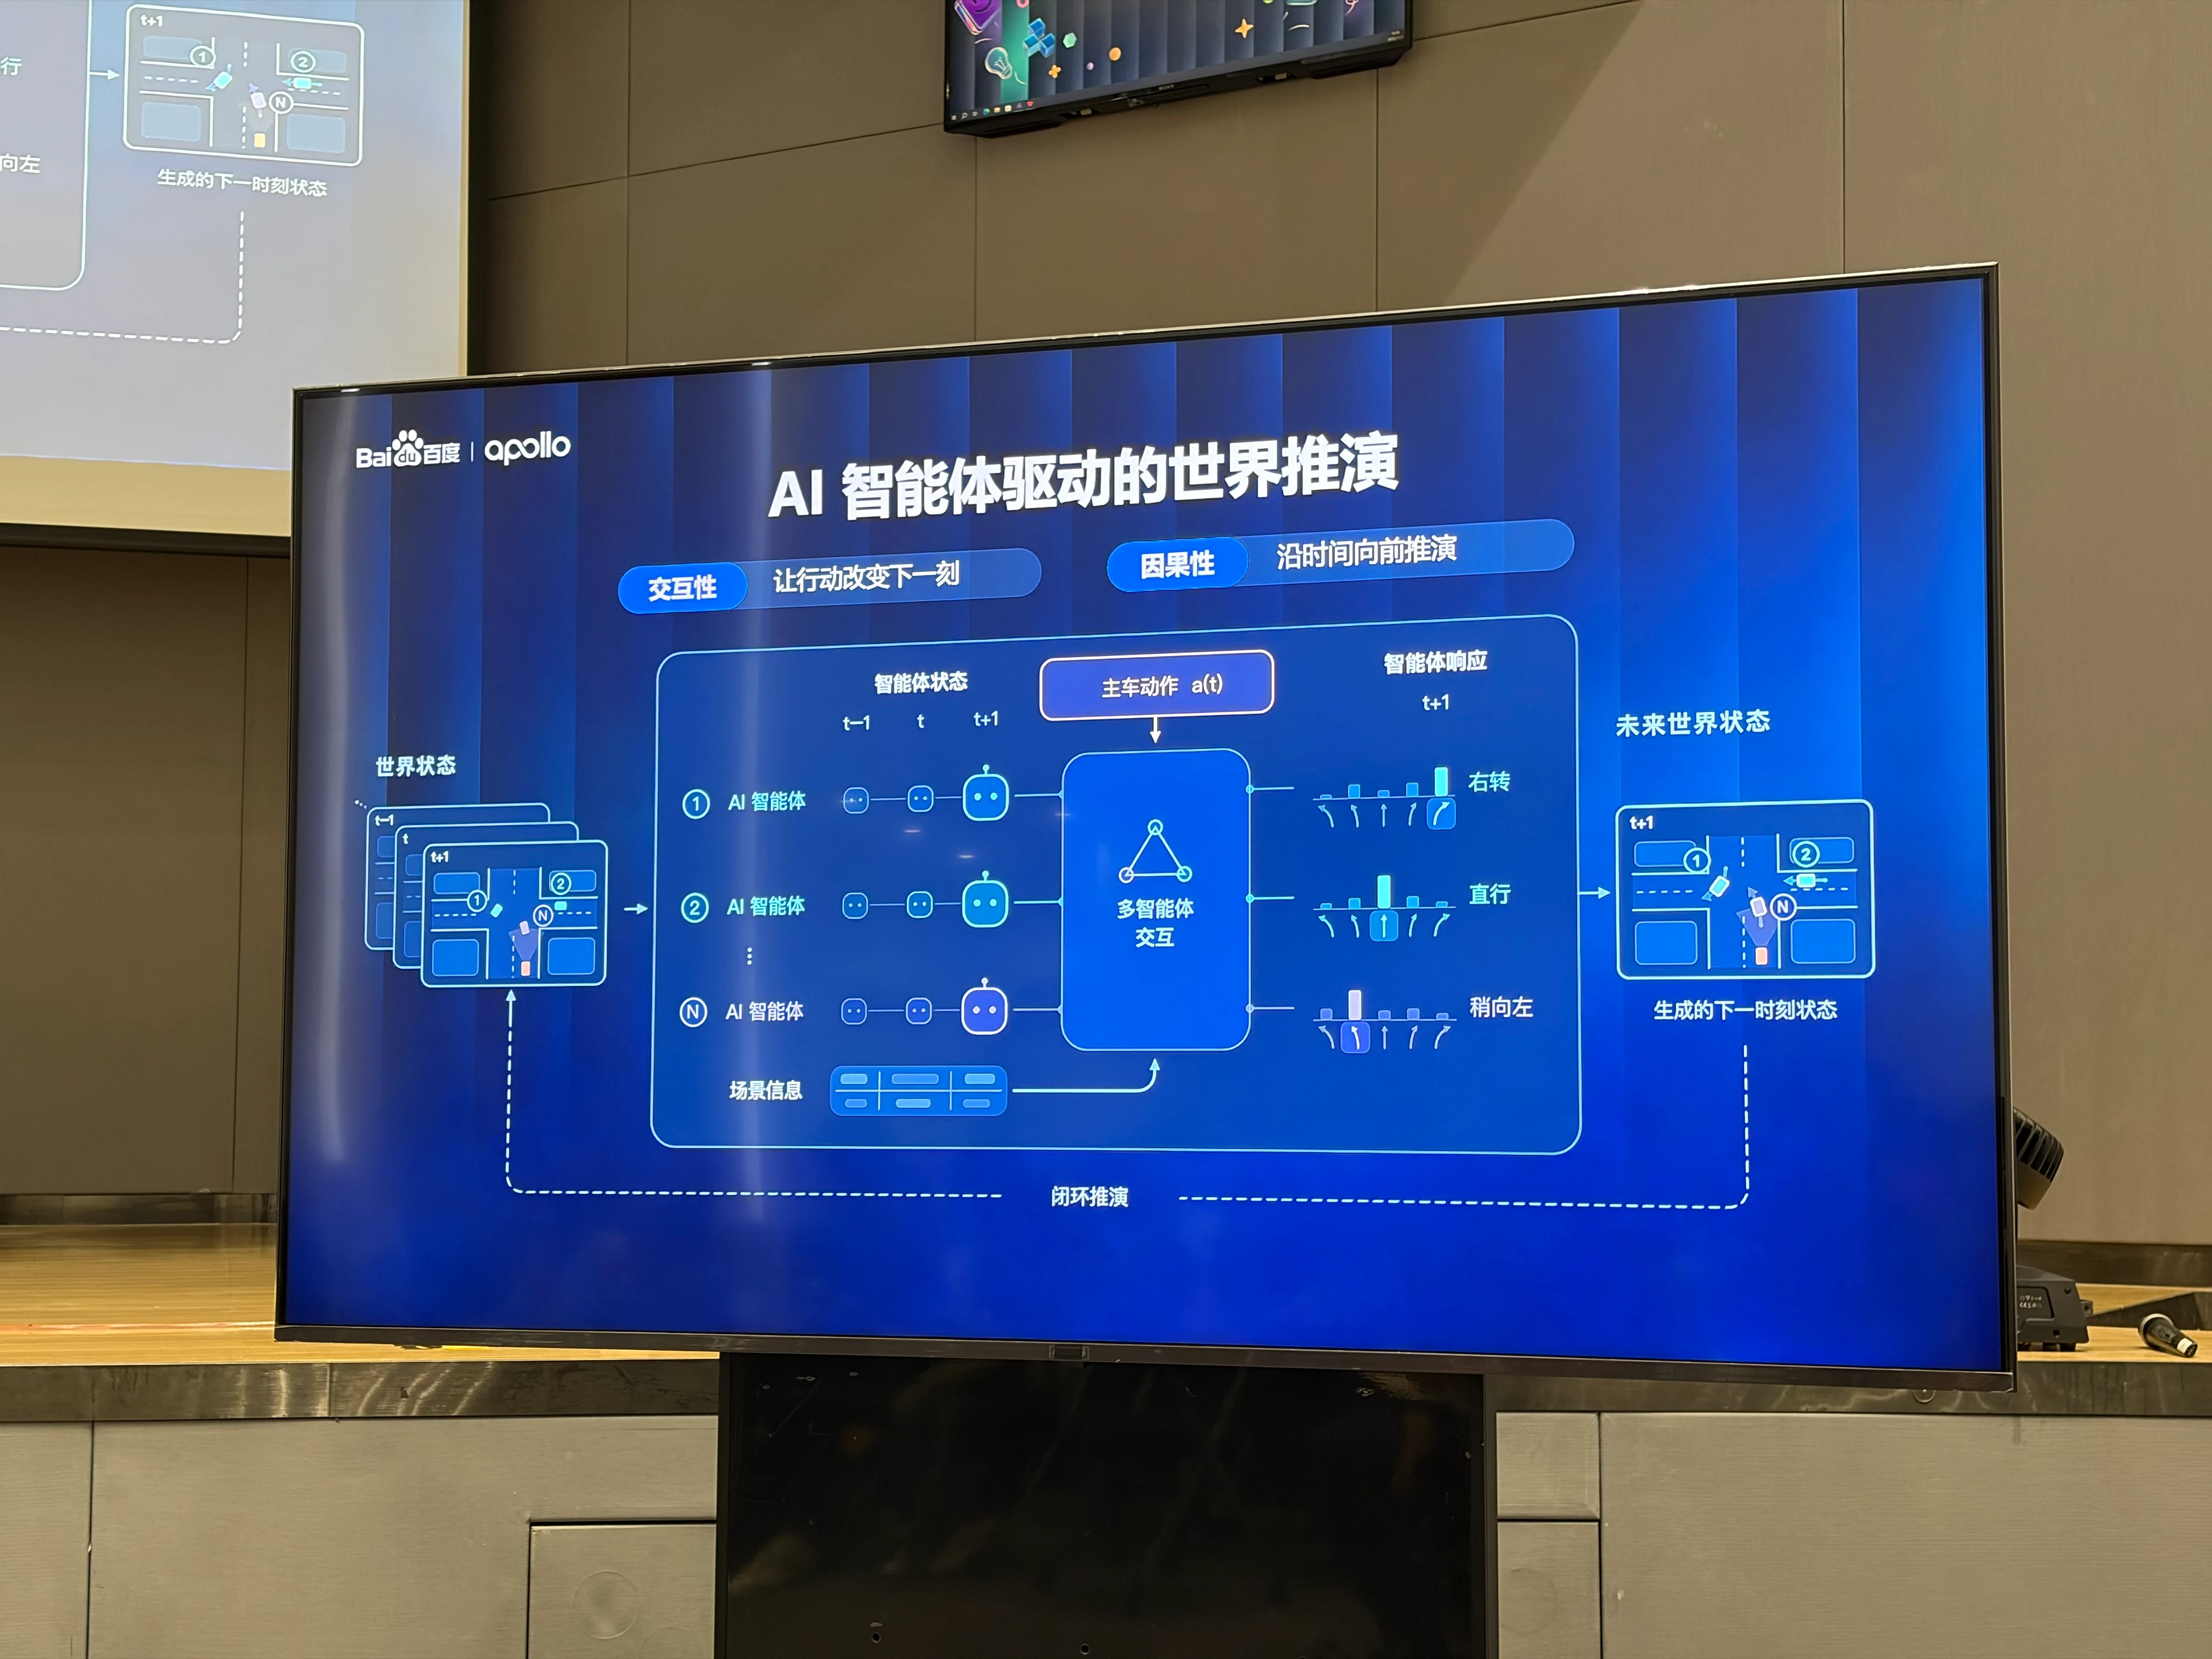
推演出的交通状态,还要转成驾驶模型能读取的传感器数据。ApolloWorld 会联合生成相机图像和激光雷达点云,并保持不同视角、不同模态之间的一致。
杨泽披露,运行在计算集群上时,ApolloWorld 每秒可生成 24 帧数据,每帧包含 10 路相机图像和 4 路激光雷达点云。
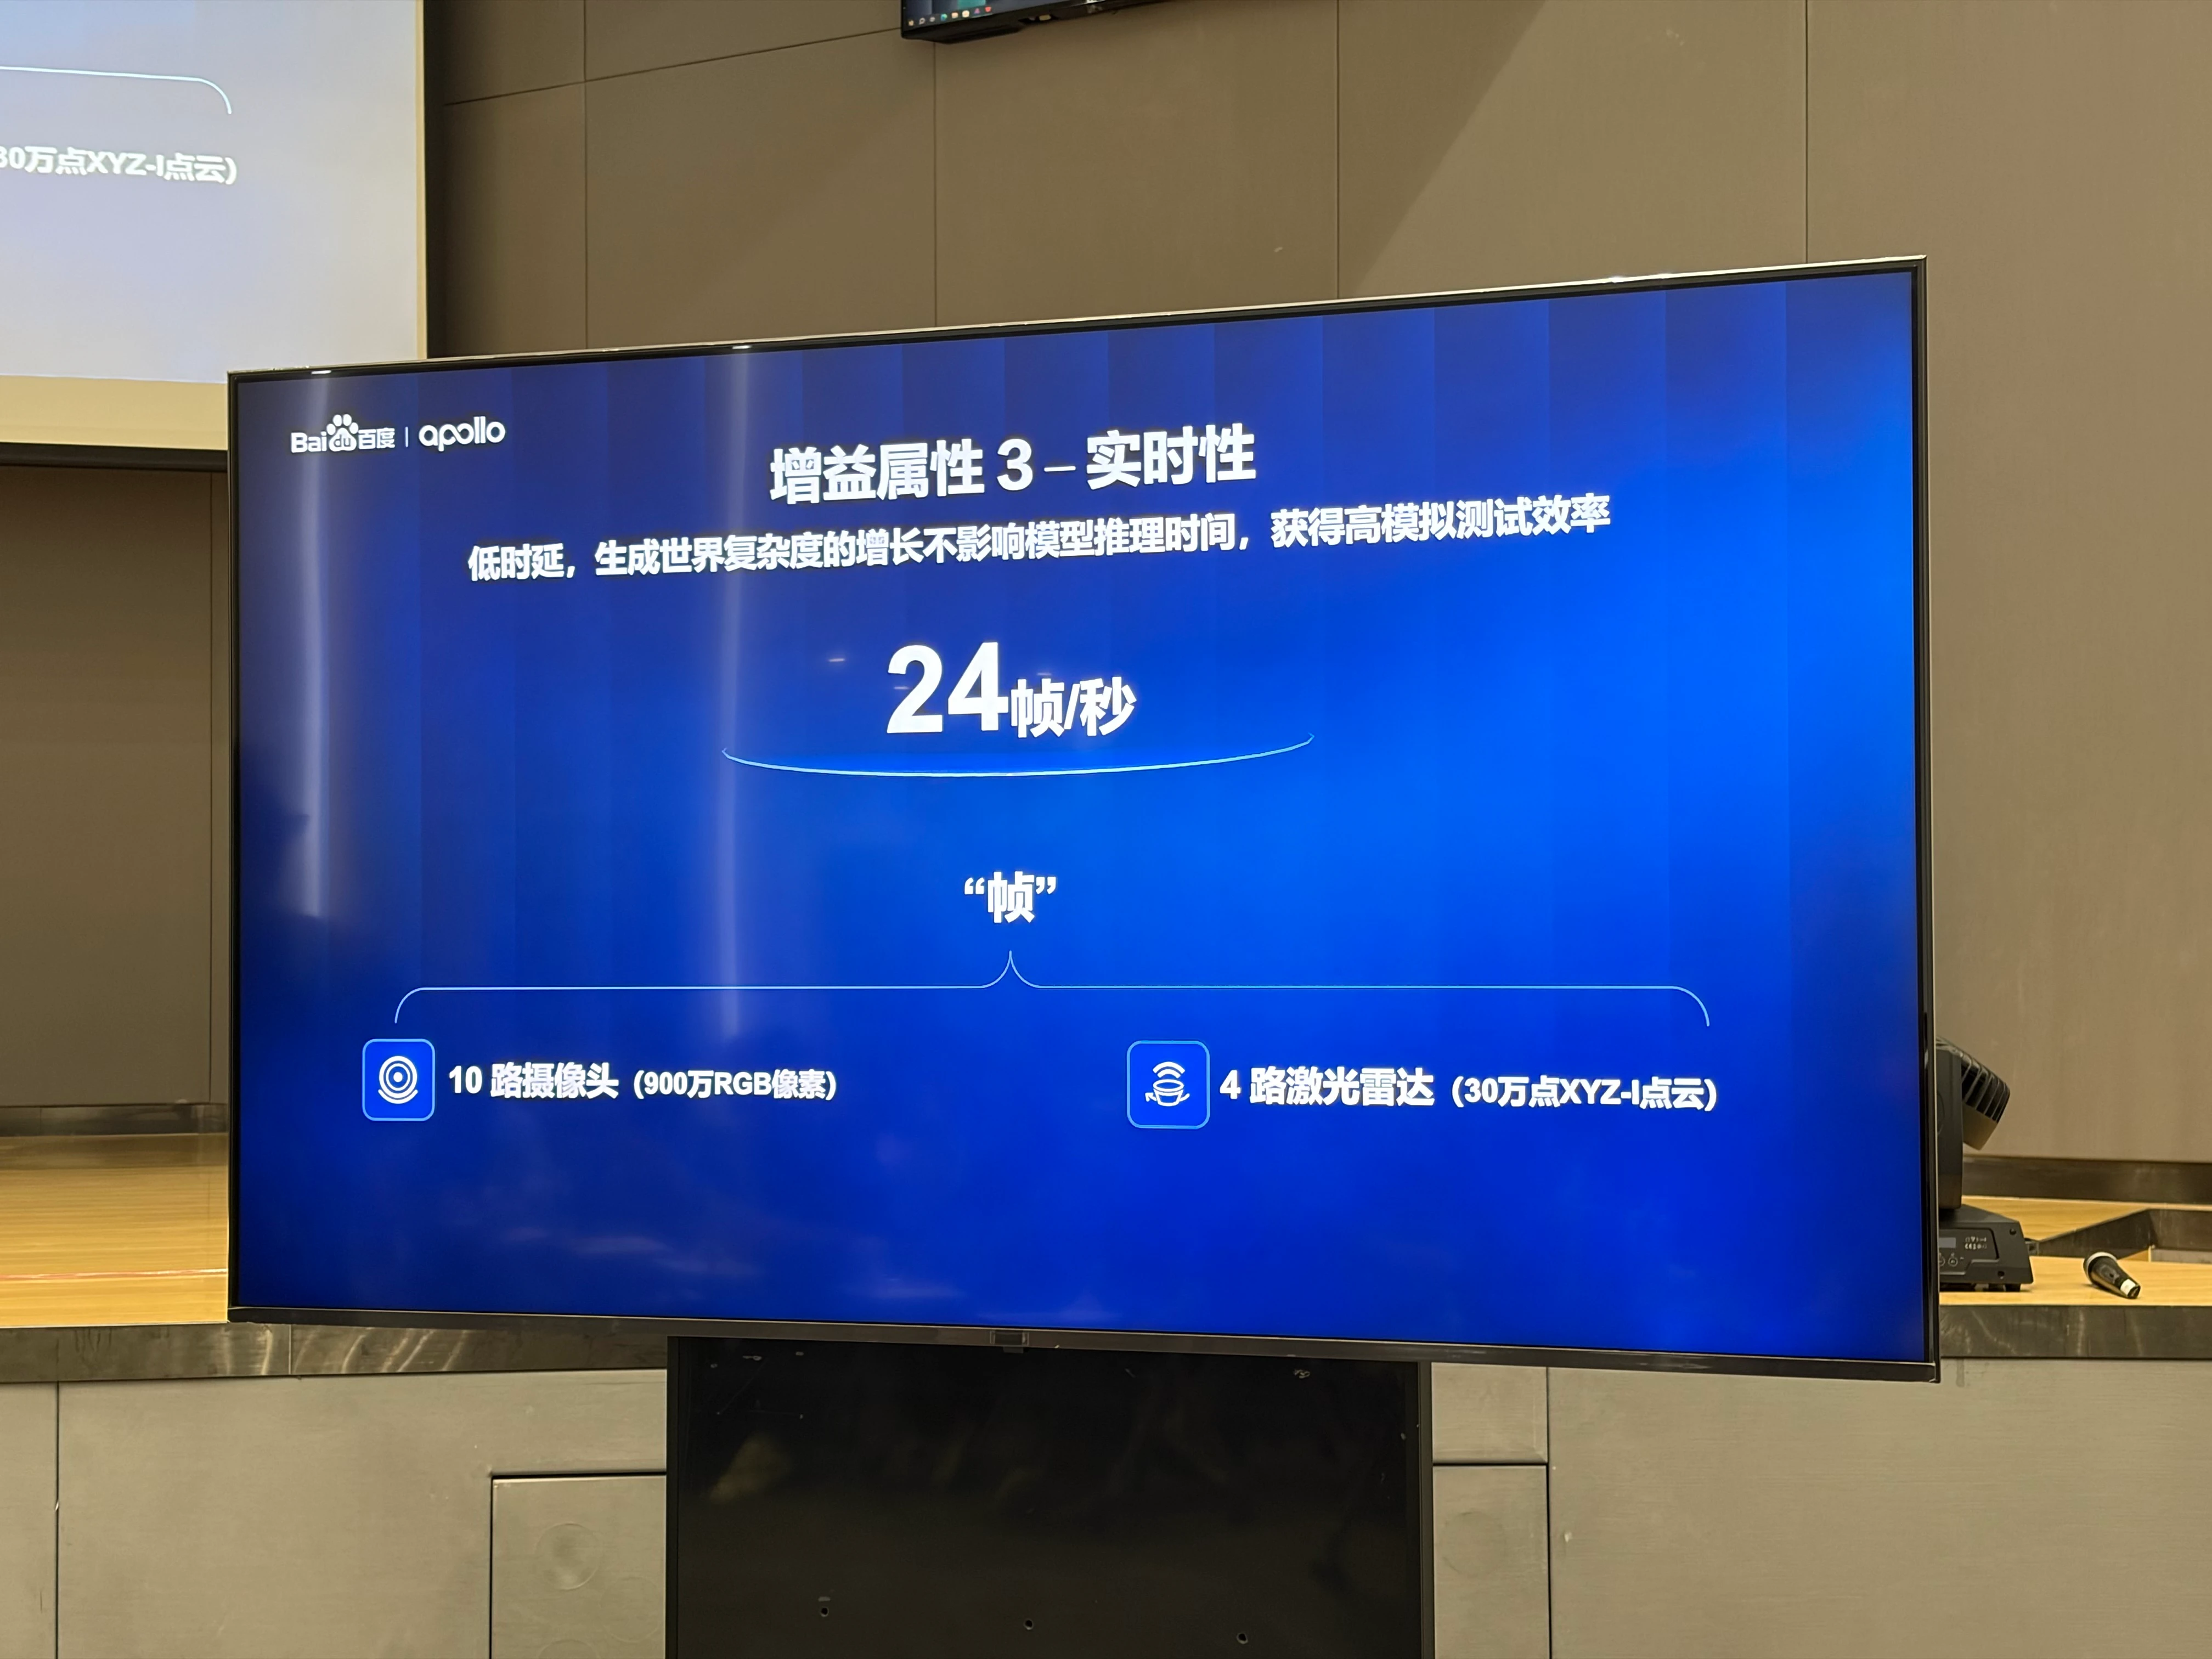
这里的实时生成能力,决定了驾驶模型能否持续与环境交互,也影响大规模虚拟测试的效率。
仿真中的车辆运动、传感器观测需要符合物理规律,长时间运行后,道路和建筑等静态结构也要保持一致。
据杨泽介绍,ApolloWorld 可以将运营采集的街道外貌和几何信息作为数字孪生输入,帮助模型保持环境结构稳定,再结合时间与交通流生成画面,支持连续驾驶验证。
整段行程都能仿真
ApolloWorld 可以模拟萝卜快跑从出发到抵达的完整行程。
萝卜快跑完成一张订单,需要车辆连续通过不同路口和路段,途中每次加减速、变道,都可能影响后续的交通情况。ApolloWorld 模拟整段行程,就能把这些前后相连的驾驶决策放在一起检验,看车辆能否持续应对交通变化,顺利抵达目的地。
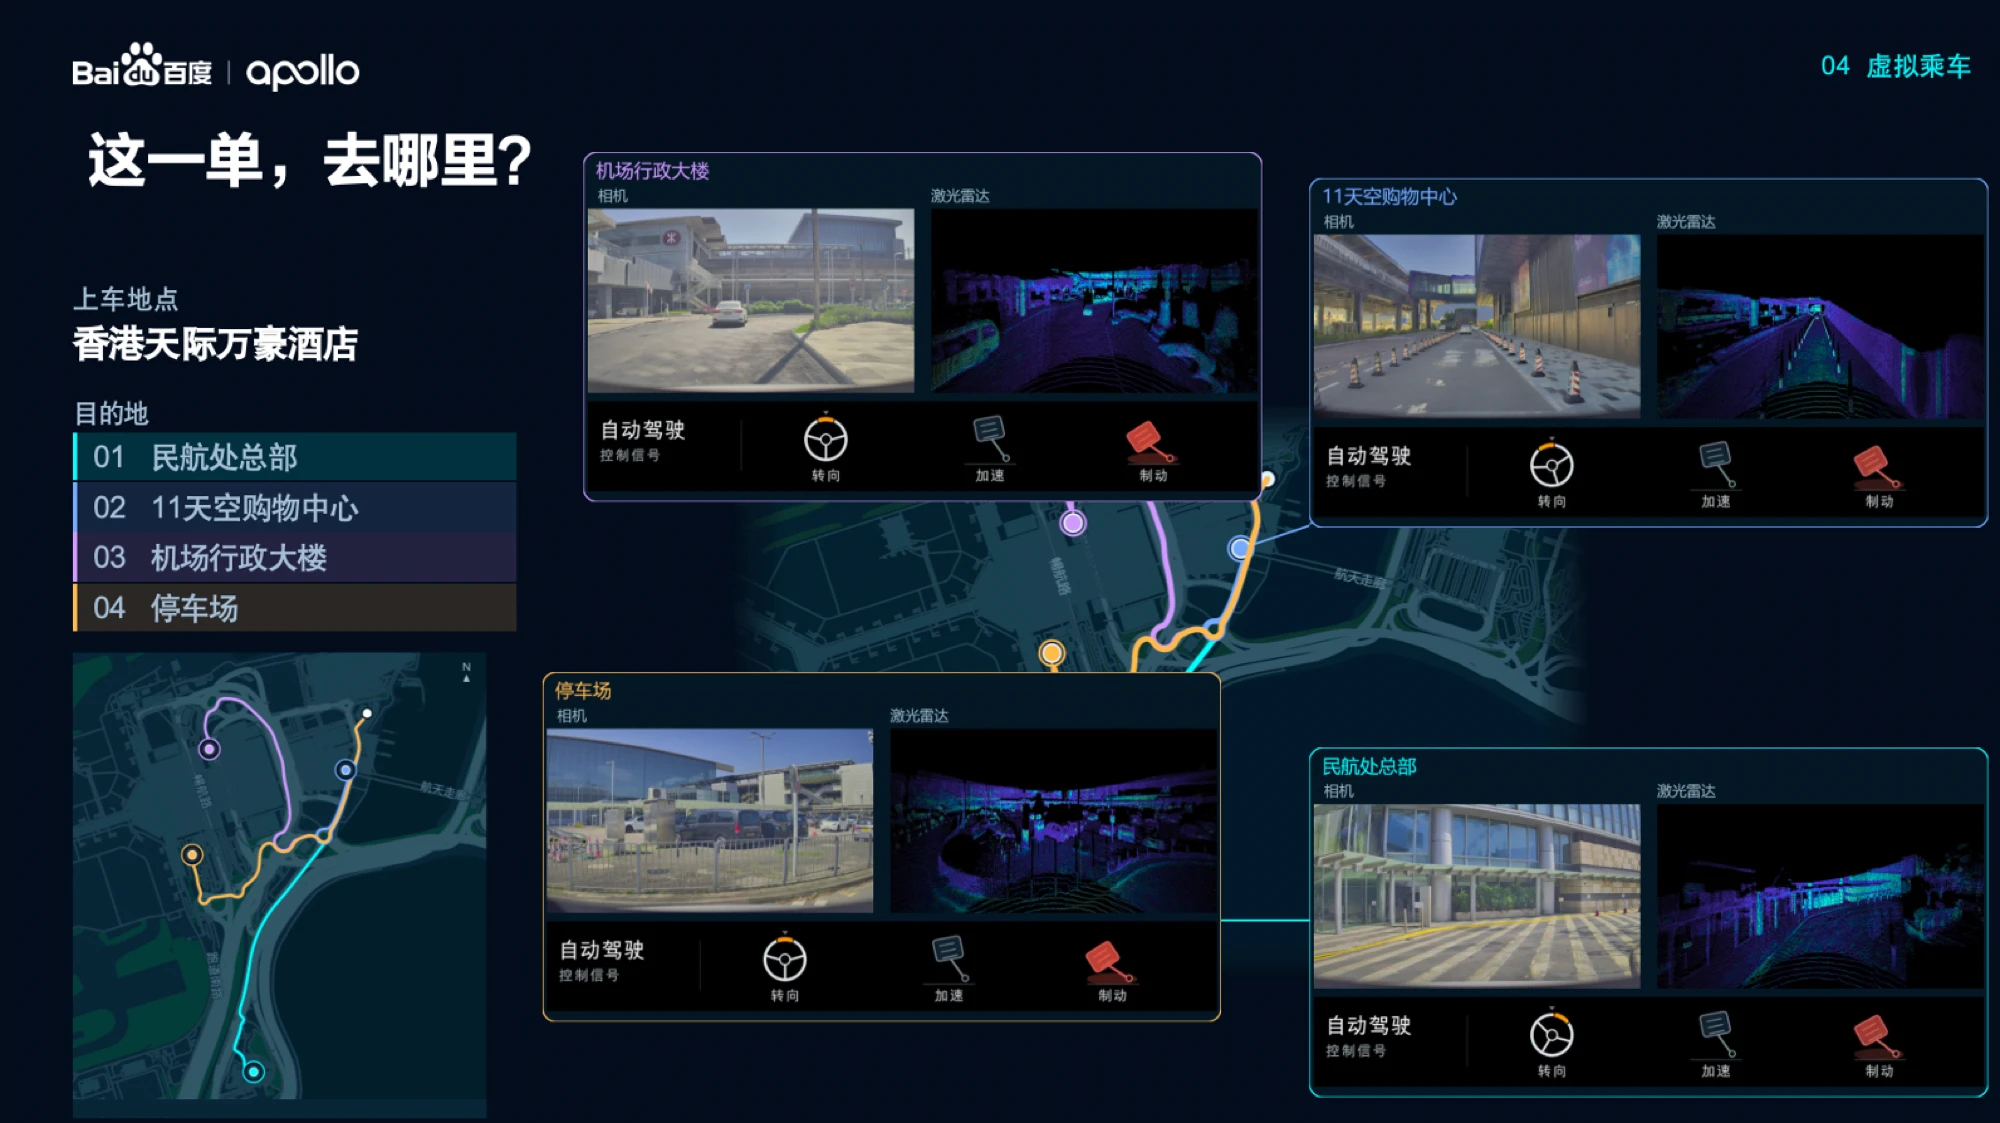
测试时,可以固定起点、改变目的地,或调节同一路线的车流密度,比较驾驶模型在不同条件下的行驶表现和到达时间。
这让测试更接近运营中的问题:一条路线在空旷时能跑通,到了早晚高峰,车辆还能否安全、高效地完成订单?换一条路线,又会遇到什么此前没有验证过的交互?
危险场景也可以放进这样的环境里反复检验。对向车辆绕过障碍物后借道驶来、骑行者从遮挡处突然出现、小动物闯入车道,都能生成不同变化,观察驾驶系统何时制动、怎样避让,以及危险解除后如何恢复行驶。
真实道路上,一个 Corner Case 很难多次重演。虚拟环境则能围绕它改变条件,让有限的真实经验覆盖更多可能性。
这也是百度积累能够发挥作用的地方。据百度披露,萝卜快跑已落地全球 28 座城市,累计完成超过 2,300 万次出行服务,自动驾驶总里程超过 3.5 亿公里,其中全无人驾驶里程超过 2.4 亿公里。
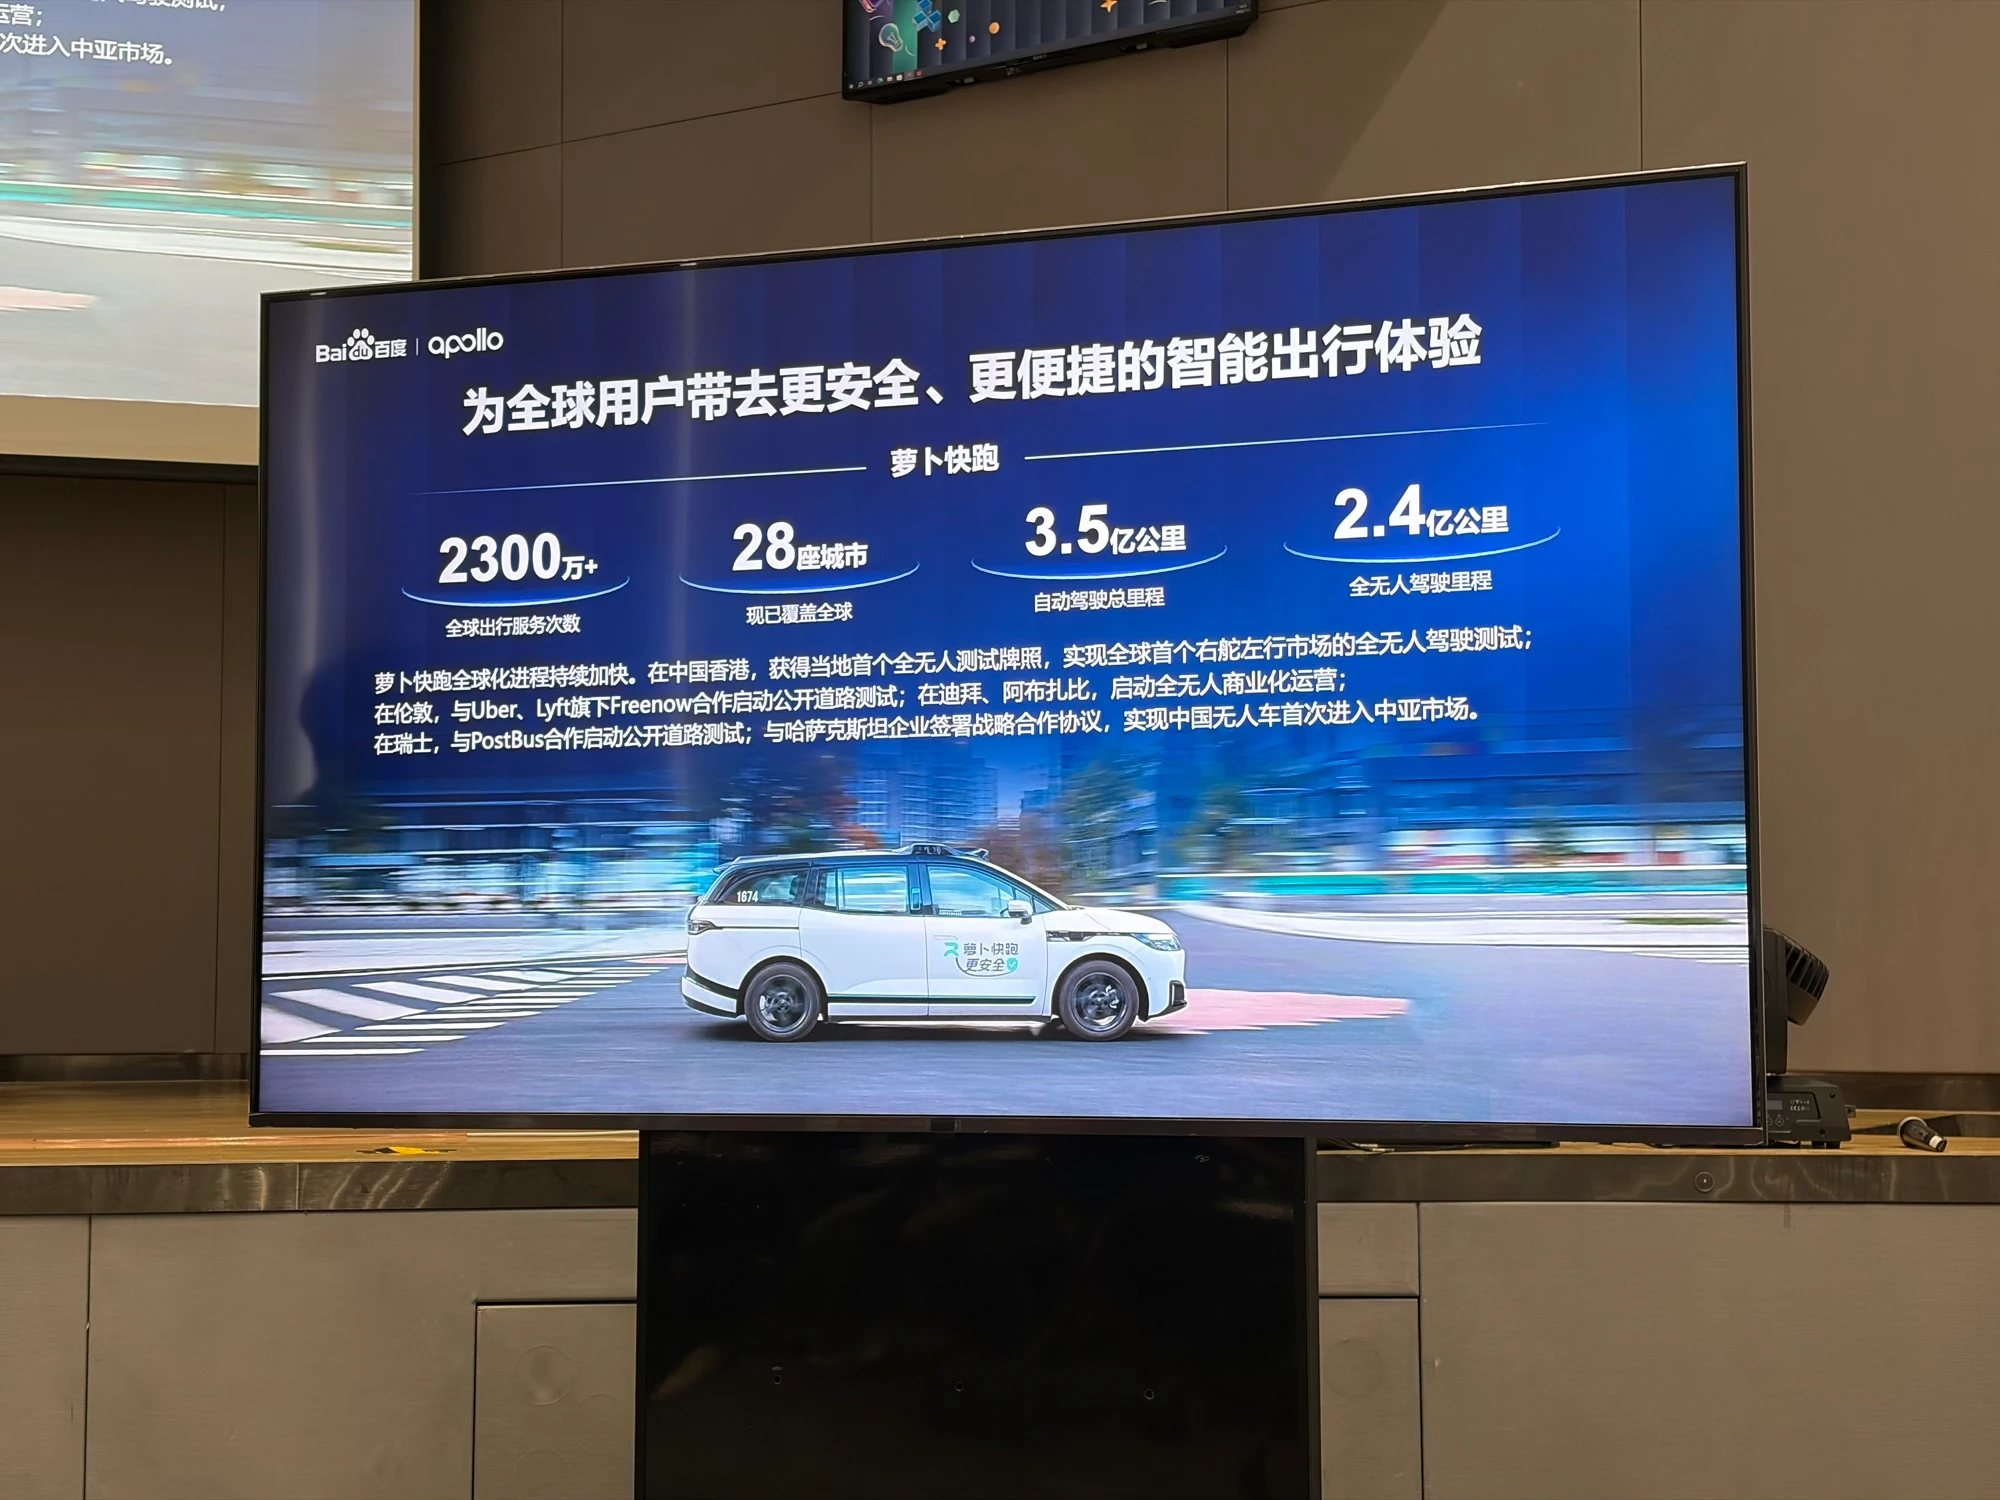
这些里程提供的不只是道路画面,还包括实际驾驶动作、其他参与者的反应,以及不同城市的交通习惯。ApolloWorld 要学习世界如何变化,萝卜快跑已经积累了大量数据。
把这些数据用于仿真,还要解决模拟结果与现实之间的偏差。王亮提到,制动距离、光影和激光雷达反射等细节的模拟,都需要长期优化。
真实运营也会持续参与模型迭代。按照杨泽介绍的流程,萝卜快跑的运营数据用于训练 ApolloWorld,ApolloWorld 再为 ADFM 提供训练与验证环境。改进后的 ADFM 投入运营,新积累的数据又用于完善 ApolloWorld。
如今,全球头部 L4 自动驾驶公司仍在扩张。Waymo 将服务范围扩展到美国更多的城市,新入局的特斯拉也在快速扩张,百度萝卜快跑已在迪拜开展全无人商业运营,并在伦敦、香港等地进行道路测试。
很显然,L4 级自动驾驶的竞争依然激烈。
为了实现更安全的自动驾驶,这种竞争会不断增加训练和验证的压力。
百度推出 ApolloWorld,希望把更多试错放到虚拟环境里,让已有运营经验用于更多路线和交通条件的测试。对仍在扩张的萝卜快跑而言,这项投入要解决的,就是如何在充分验证安全的同时,降低新区域的适配成本、缩短部署周期。